无锡市新吴区弘毅路11-4-501
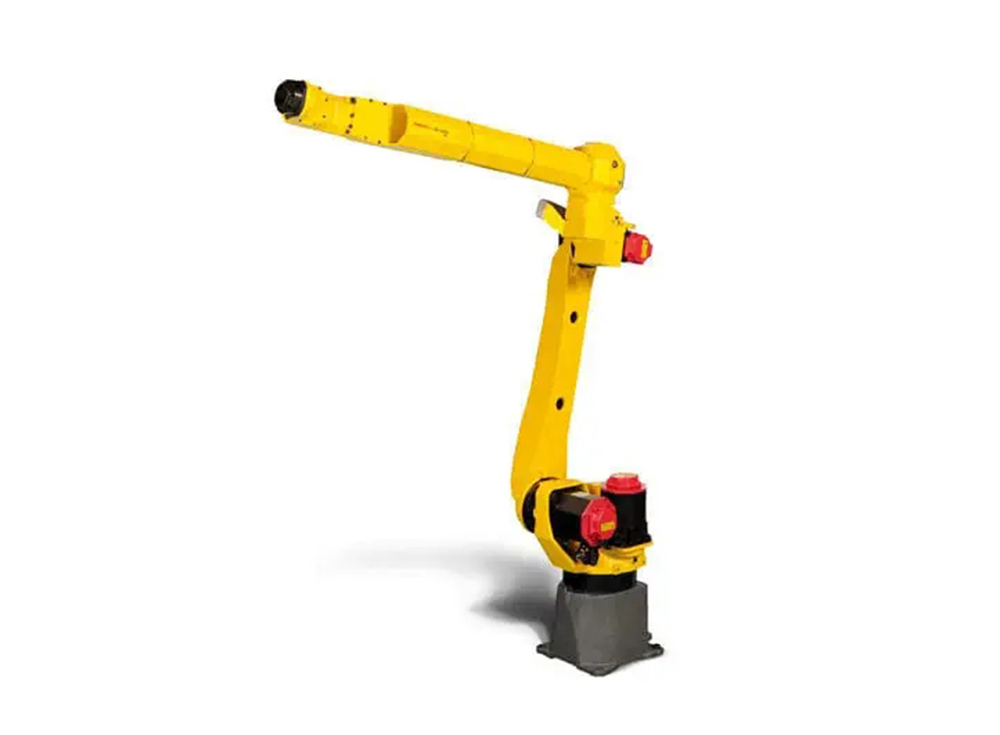
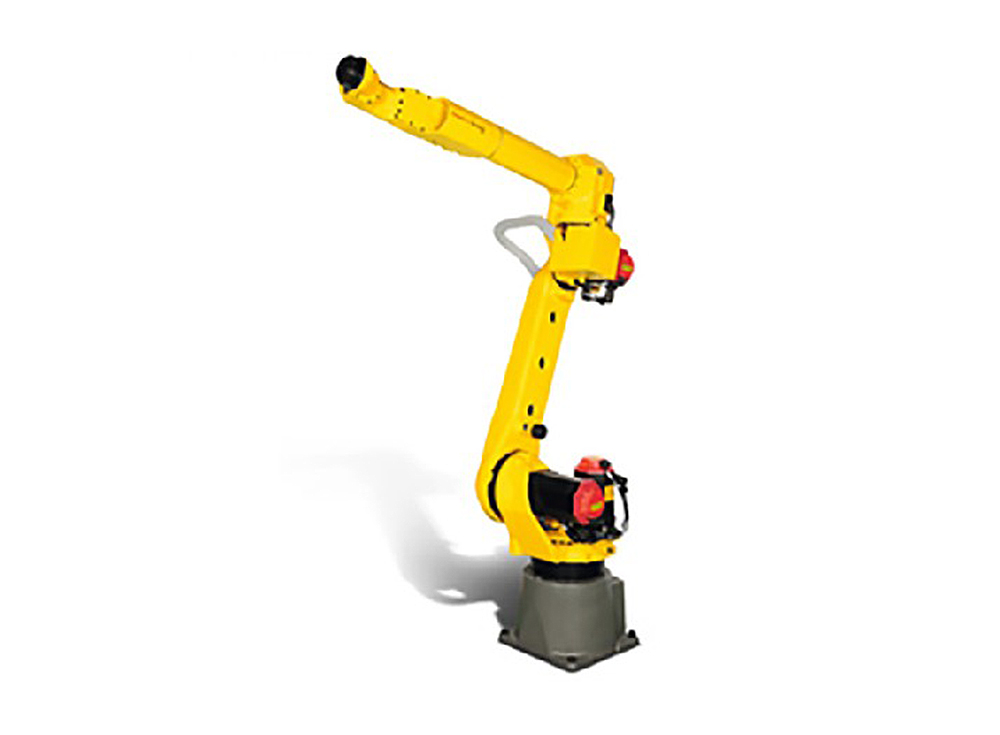
机械臂结构组成最大负载8KG最大工作半径2028mm重复定位精度±0.035mm产品特点具有可以简单方便地进行用户电缆处理的中空手腕机型和可以对应大型工件搬运的具有高容许转动惯量手腕的机型。可以根据作业范围大小的不同从标准型、短臂型、长臂型中选择合适的机型···
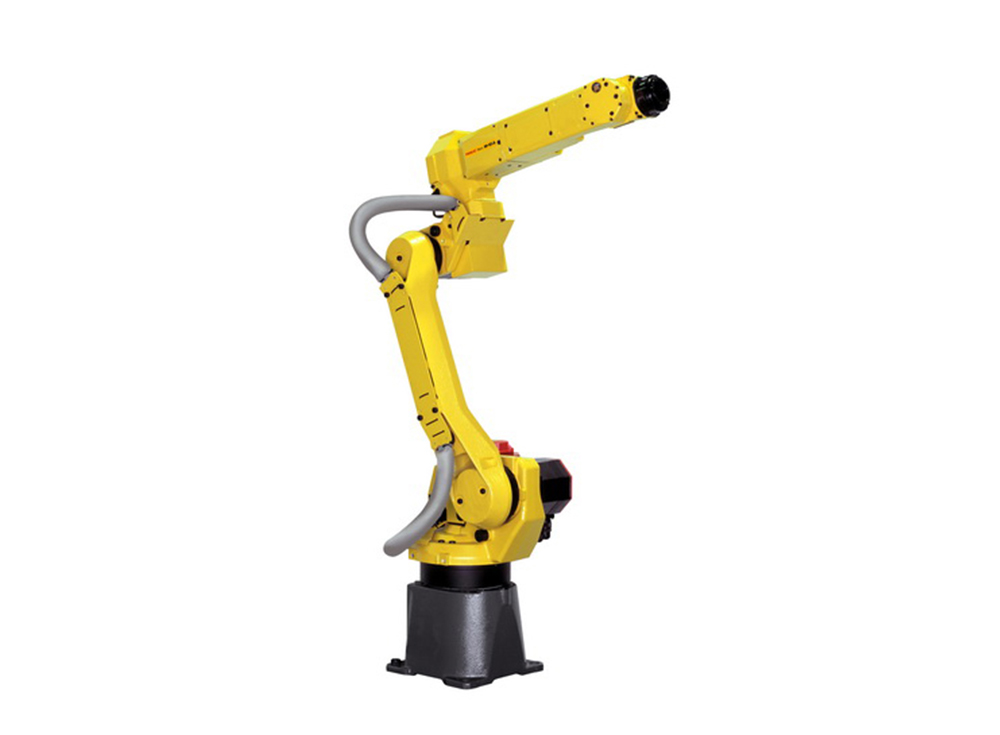
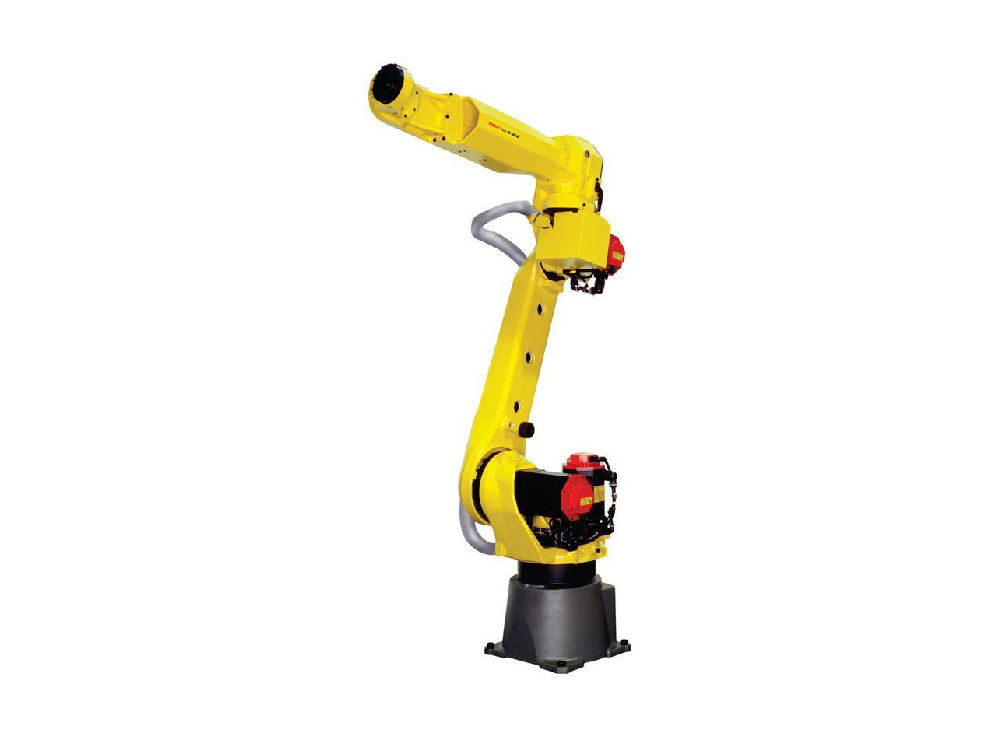
机械臂结构组成最大负载12KG最大工作半径1420mm重复定位精度±0.03mm产品特点具有可以简单方便地进行用户电缆处理的中空手腕机型和可以对应大型工件搬运的具有高容许转动惯量手腕的机型。。可以根据作业范围大小的不同从标准型、短臂型、长臂型中选择合适的机···
机械臂结构组成最大负载8KG最大工作半径2032mm重复定位精度±0.03mm产品特点独特的齿轮驱动机构,实现高转动惯量的运动特性,机器人手臂电缆内置。J1轴中空结构可以实现外部电缆管路的布线。作业工具控制器可安装于J3轴,J4、J6轴中空手臂结构可以实现工具控制···
机械臂结构组成最大负载12KG最大工作半径1441mm重复定位精度±0.02mm产品特点独特的齿轮驱动机构,实现高转动惯量的运动特性,机器人手臂电缆内置。J1轴中空结构可以实现外部电缆管路的布线。作业工具控制器可安装于J3轴,J4、J6轴中空手臂结构可以实现工具控···
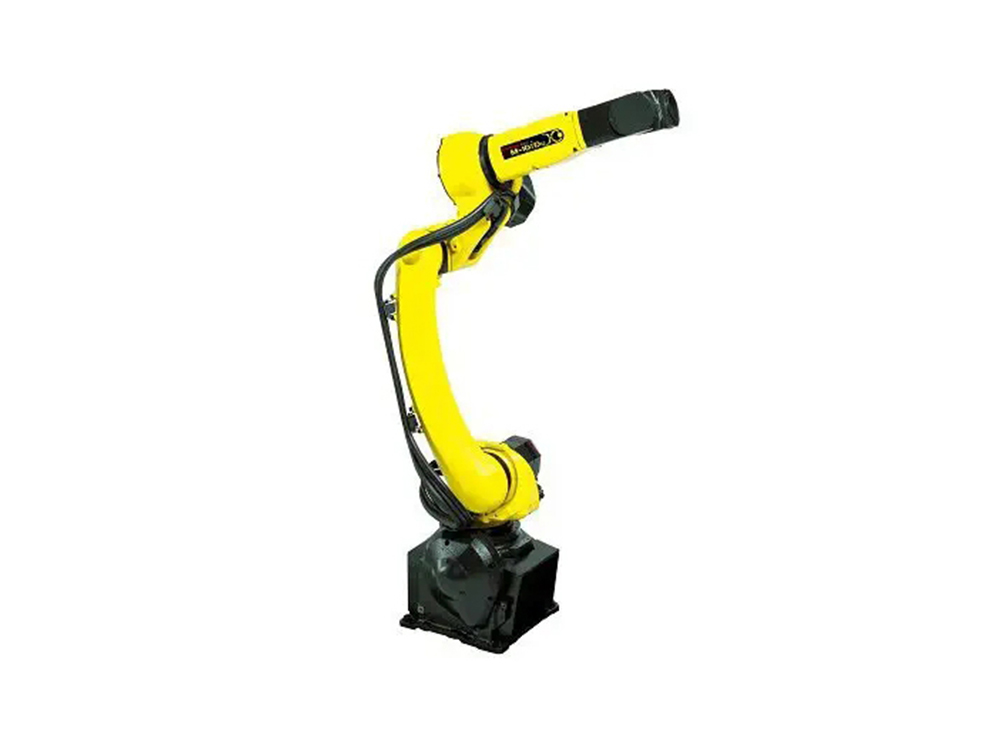
机械臂结构组成最大负载12KG最大工作半径2009mm重复定位精度±0.03mm产品特点具有可以简单方便地进行用户电缆处理的中空手腕机型和可以对应大型工件搬运的具有高容许转动惯量手腕的机型。。可以根据作业范围大小的不同从标准型、短臂型、长臂型中选择合适的机···
机械臂结构组成最大负载20KG最大工作半径1811mm重复定位精度±0.03mm产品特点具有可以简单方便地进行用户电缆处理的中空手腕机型和可以对应大型工件搬运的具有高容许转动惯量手腕的机型。。可以根据作业范围大小的不同从标准型、短臂型、长臂型中选择合适的机···