在工程机械、重型车辆、大型钢结构等制造领域,不少大型工件的顶部、侧上方高位焊缝,长期是焊接作业的难点区域。这类焊缝位置高、操作空间受限,传统人工焊接时焊工需要登高作业,不仅劳动强度大,高空焊接的稳定性也很难保障;采用落地式焊接机器人作业时,又容易受工件底部支架、工装结构的遮挡,机器人臂展很难顺利抵达高位焊缝,经常出现焊接盲区。多工位同步覆盖的倒吊式机器人焊接工作站,将机器人挂载在顶部行走轨道上,从工件上方垂直向下延伸作业,为这类长期困扰行业的高位焊接难题,提供了成熟的自动化解决方案。
自上而下的作业视角,打破高位焊缝的可达性限制
传统落地式焊接机器人的作业路径从地面向上延伸,遇到大型箱体、车架、钢结构梁等工件时,工件自身的高度、周边的工装支撑结构,很容易遮挡机器人的运动轨迹,想要抵达工件顶部或侧上方的高位焊缝,往往需要搭配复杂的外部变位机构,将工件翻转调整角度,不仅耗时久,反复翻转大重量工件还存在不小的安全隐患。
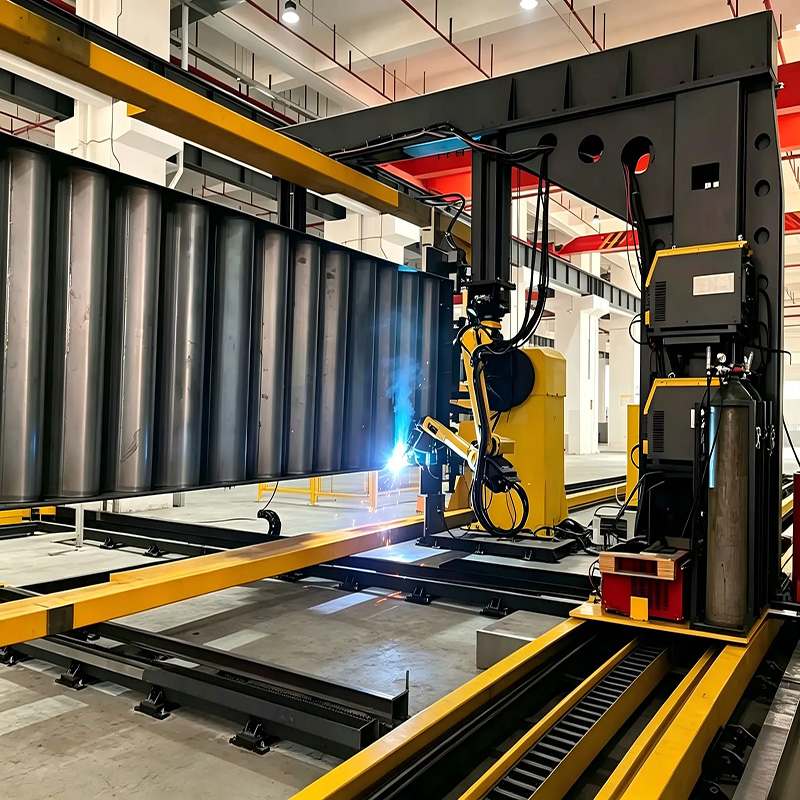
倒吊式机器人焊接工作站完全改变了作业切入视角:焊接机器人以倒置方式安装在车间顶部的重型行走滑台上,整体从工件的上方空间向下作业,焊枪从高处直接伸向工件的高位焊缝位置,完全避开了地面工装、工件下部结构的遮挡。搭配顶部的长行程行走轴,机器人可以在大范围内灵活移动,覆盖多个工位内所有工件的顶部、侧上方焊缝,无需对工件进行复杂的翻转变位,就能轻松抵达过去落地机器人很难触及的高位作业区域。
多工位同步覆盖,兼顾高位焊接的效率与柔性
针对高位焊缝的焊接需求,倒吊式工作站没有局限于单工位作业,而是依托顶部行走轨道的延伸能力,在轨道下方的地面区域同步规划多个独立作业工位。倒吊机器人可在不同工位的上方灵活切换,依次完成多个工位工件的高位焊缝焊接作业,当机器人在其中一个工位执行焊接任务时,其他工位的操作人员可以同步完成工件吊装、低位焊缝预处理、工装定位等辅助工作,焊接作业与人工准备工序完全并行,互不干扰。
这种多工位同步覆盖的设计,让单台倒吊机器人的高位作业能力得到充分释放,避免了单工位模式下机器人等待人工上下料的空转问题,大幅提升了设备的有效作业时长占比,让原本难度高、耗时长的高位焊接工序,实现了连续化、批量化的稳定产出。
针对性破解高位焊接场景的核心痛点
多工位同步覆盖的倒吊式机器人焊接工作站,从高位焊接场景的实际工况出发,解决了传统作业模式长期难以兼顾的多个共性难题:
• 消除高位焊缝的作业盲区:自上而下的作业视角,让焊枪可以轻松抵达大型工件的顶部纵缝、侧上角接焊缝、高处法兰焊缝等传统方式很难覆盖的位置,无需额外配置大型变位机翻转工件,就能完成全位置高位焊缝的自动焊接,大幅减少过去为了覆盖盲区额外增加的工序步骤。
• 取消高危登高作业环节:过去针对高位焊缝,焊工需要登高爬到工件顶部作业,不仅劳动强度大,高空焊接时身体姿态受限,焊缝质量很难保持稳定,还存在高处坠落的安全隐患。采用倒吊式工作站后,所有高位焊接作业全部由机器人自动完成,操作人员无需登高,仅需在地面工位完成基础操作,从根源上消除了高位焊接的登高作业风险。
• 保障高位焊缝的成型稳定性:人工在高位作业时,身体姿态、操作视野都会受到限制,焊枪的行走速度、摆枪幅度很难保持均匀,焊缝容易出现宽窄不均、余高不一致的问题。倒吊机器人的运动轨迹全程由数控系统精准控制,在高位作业时依然能保持稳定的焊枪姿态,整条焊缝的热输入均匀稳定,高位焊缝的成型一致性与质量合格率相比人工焊接有明显提升。
• 多工位并行提升批量作业效率:依托顶部行走轴的移动能力,单台倒吊机器人可以同步覆盖多个工位的高位焊接需求,无需为每个工位单独配置一台焊接机器人,在满足高位焊接自动化需求的同时,有效控制了设备的投入成本。多工位并行作业的模式,也让单台设备的产出能力得到充分释放,适配批量大型工件的生产节奏。
• 不占用地面核心作业空间:整套设备的运动主体全部布置在顶部空间,地面没有落地式行走地轨的阻挡,大吨位工件可以通过行车直接吊装到工位上,转运路径顺畅,不会出现工件避让地面设备的问题,尤其适合大型重工工件的车间作业场景。
工业场景落地的实际应用价值
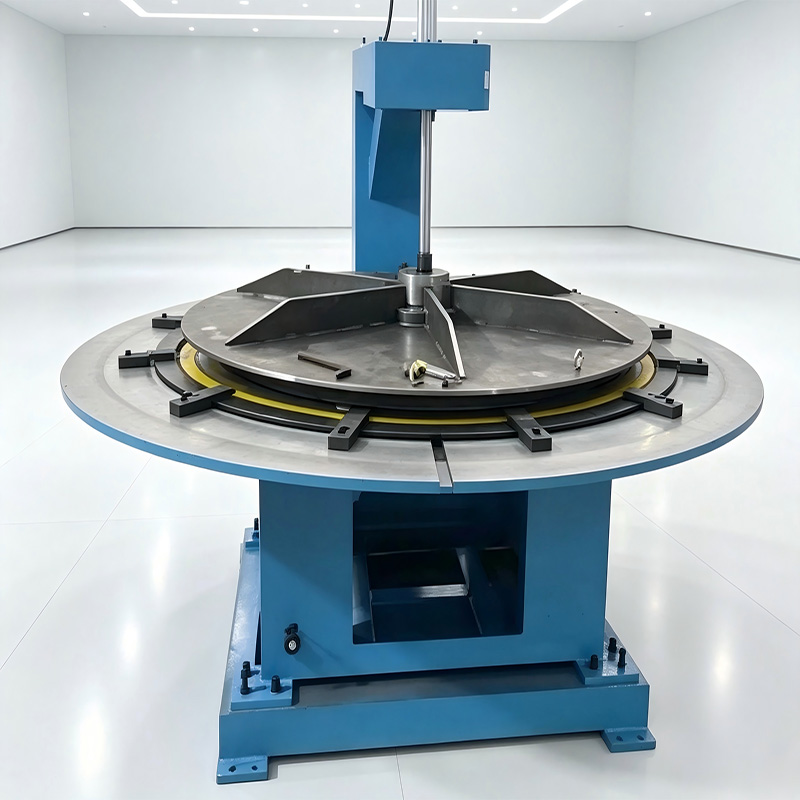
目前这类多工位同步覆盖的倒吊式机器人焊接工作站,已经在工程机械车架、重型卡车车厢、大型集装箱箱体、桥梁钢构件等多个场景落地应用。在工程机械制造车间,针对大型挖掘机的长型车架顶部焊缝,工作站可在多个工位间循环作业,一次定位即可完成全部高位焊缝的自动焊接,无需人工登高施焊,作业效率与焊缝质量都得到明显提升;在特种车辆生产场景中,针对大型罐体的顶部环形焊缝,倒吊机器人从上方垂直作业,全程无需翻转罐体,大幅减少了大重量工件的吊装翻转工时。
对于制造企业而言,这套工作站的核心价值,不止是解决了高位焊缝的自动化焊接难题,更是通过多工位同步覆盖的设计,让高难度的特殊位置焊接工序,也能融入批量自动化生产的流程中。它把过去依赖高危人工作业、质量难以稳定的工序,转化为可连续、可追溯的标准化自动作业环节,在降低作业安全风险、稳定产品质量的同时,进一步提升了整条重工产线的自动化覆盖水平,为大工件复杂焊缝的全流程自动化升级,补上了关键的一环。